
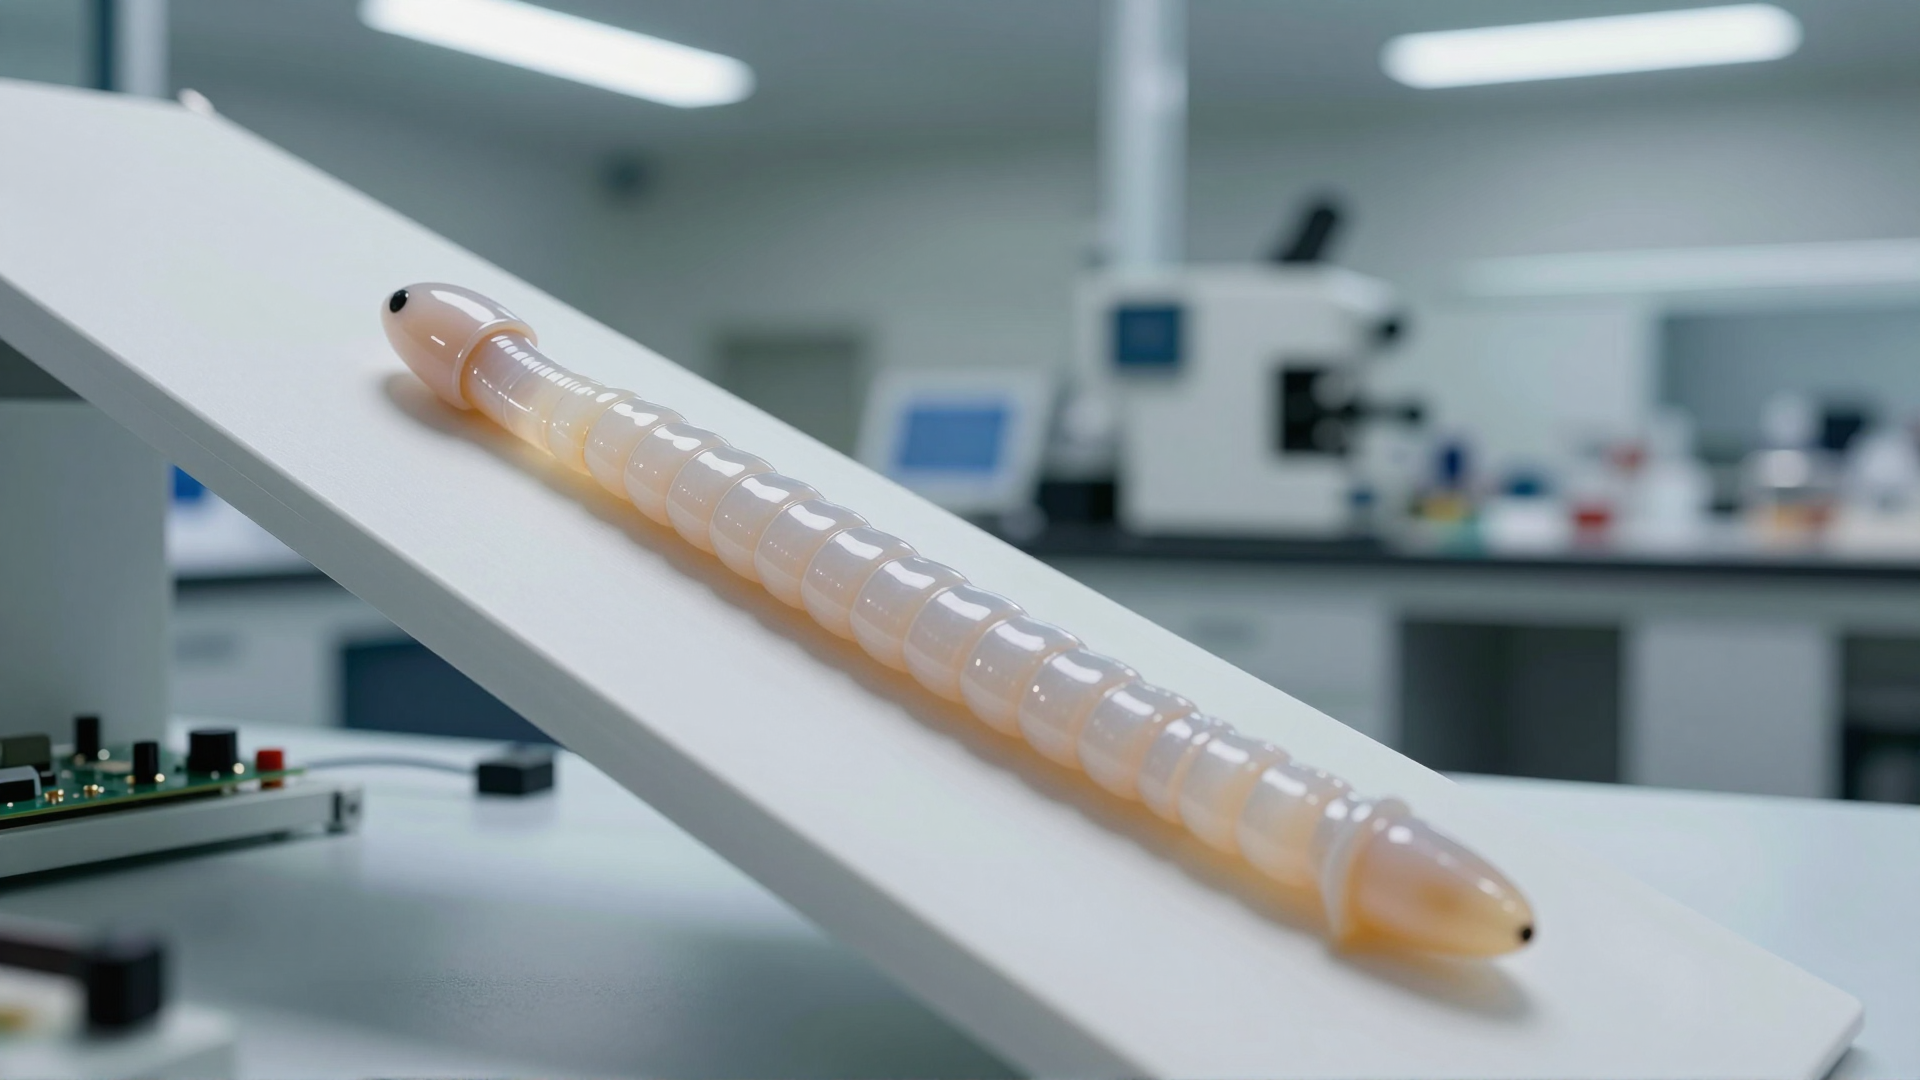
En un laboratorio de la NYU Tandon, un robot alargado y flexible llamado WorMa se enfrenta a una rampa de 19,5 grados. No utiliza motores potentes ni ruedas para ascender: simplemente desplaza agua internamente desde la cola hacia la cabeza. Ese cambio de peso le basta para anclarse y trepar donde otras configuraciones resbalan y caen. El mismo principio le permite superar escalones de hasta 15 centímetros y nadar, todo sin alterar su forma básica de moverse. Una estrategia inspirada en la naturaleza que podría redefinir cómo diseñamos robots para terrenos difíciles.
El problema: terrenos que vencen a los robots rígidos
Los robots con ruedas u orugas funcionan bien en superficies planas y predecibles, pero fallan cuando el terreno se complica. Pendientes pronunciadas, superficies irregulares o entornos acuáticos poco profundos los dejan atascados o deslizándose sin control. La tracción depende de un contacto constante con el suelo, y eso no siempre es posible.
Los robots con patas ofrecen más versatilidad. Pueden sortear obstáculos y adaptarse a terrenos cambiantes. Pero esa flexibilidad tiene un precio: requieren algoritmos complejos para mantener el equilibrio y consumen mucha energía. Cada paso exige coordinar múltiples articulaciones y sensores.
La naturaleza ofrece una alternativa más simple. Animales blandos como gusanos y orugas se desplazan con movimientos ondulatorios, sin patas ni ruedas. Su cuerpo flexible se adapta al terreno y su locomoción es notablemente eficiente. El reto está en trasladar esa simplicidad biológica a un sistema robótico que pueda autorregular su tracción sin añadir actuadores pesados ni mecanismos adicionales.
WorMa: un robot que usa el agua como músculo
Investigadores de NYU Tandon construyeron un robot ondulatorio que resuelve este problema de una forma ingeniosa. WorMa bombea agua internamente entre su cabeza y su cola para modificar su centro de gravedad. No necesita motores adicionales ni estructuras rígidas: el agua hace el trabajo.
El principio es sencillo. Al desplazar agua hacia la cabeza en una pendiente, aumenta la fuerza normal sobre los puntos de contacto delanteros. Eso mejora la tracción justo donde más se necesita. La configuración con peso en la cabeza fue la única que logró subir la pendiente más pronunciada probada, de 19,5 grados. Las demás configuraciones resbalaron y cayeron.
El beneficio no es solo funcional, también es energético. Este ajuste redujo el coste de transporte del robot al menos un 33% en comparación con otras configuraciones. Menos energía para el mismo desplazamiento.
Superar escalones exige una secuencia, no una postura fija
Los escalones presentaron un desafío diferente. Ninguna configuración estática, ni con la cabeza pesada ni con la cola pesada, permitió a WorMa superar un escalón por sí sola. Hacía falta algo más que un simple cambio de peso.
Los investigadores diseñaron una secuencia dinámica. El robot se aproxima al escalón con agua en la cabeza para ganar tracción. Luego desplaza el agua hacia la cola y eleva la cabeza y el cuello. Esa postura permite que la cola empuje el cuerpo hacia delante. Una vez que la cabeza se ancla en el borde del escalón, el agua vuelve a desplazarse hacia la cabeza. El robot completa entonces el ascenso. Esta maniobra permitió a WorMa superar escalones de hasta 15 centímetros de altura.
Un solo modo de andar para tierra y agua
Lo más notable de WorMa es su versatilidad. El robot mantiene el mismo patrón de movimiento ondulatorio al nadar, trepar pendientes y superar escalones. No cambia de locomoción según el entorno.
Esa capacidad de operar en múltiples entornos sin alterar su forma de moverse simplifica el control y reduce la complejidad mecánica. Los robots anfibios tradicionales suelen requerir mecanismos separados para desplazarse en tierra y en agua. WorMa no necesita esa duplicación.
El principio de transferencia interna de fluido podría aplicarse a otros robots blandos. Misiones de inspección en terrenos irregulares, monitoreo ambiental en zonas costeras o respuesta ante desastres son escenarios donde esta versatilidad resulta valiosa.
El equipo de NYU Tandon ha demostrado que un diseño simple puede resolver problemas complejos de locomoción. La siguiente pregunta es hasta dónde puede escalar este enfoque. ¿Funcionará en robots más grandes o en terrenos aún más hostiles? Por ahora, WorMa sugiere que la respuesta podría estar en mirar más de cerca a los gusanos.