
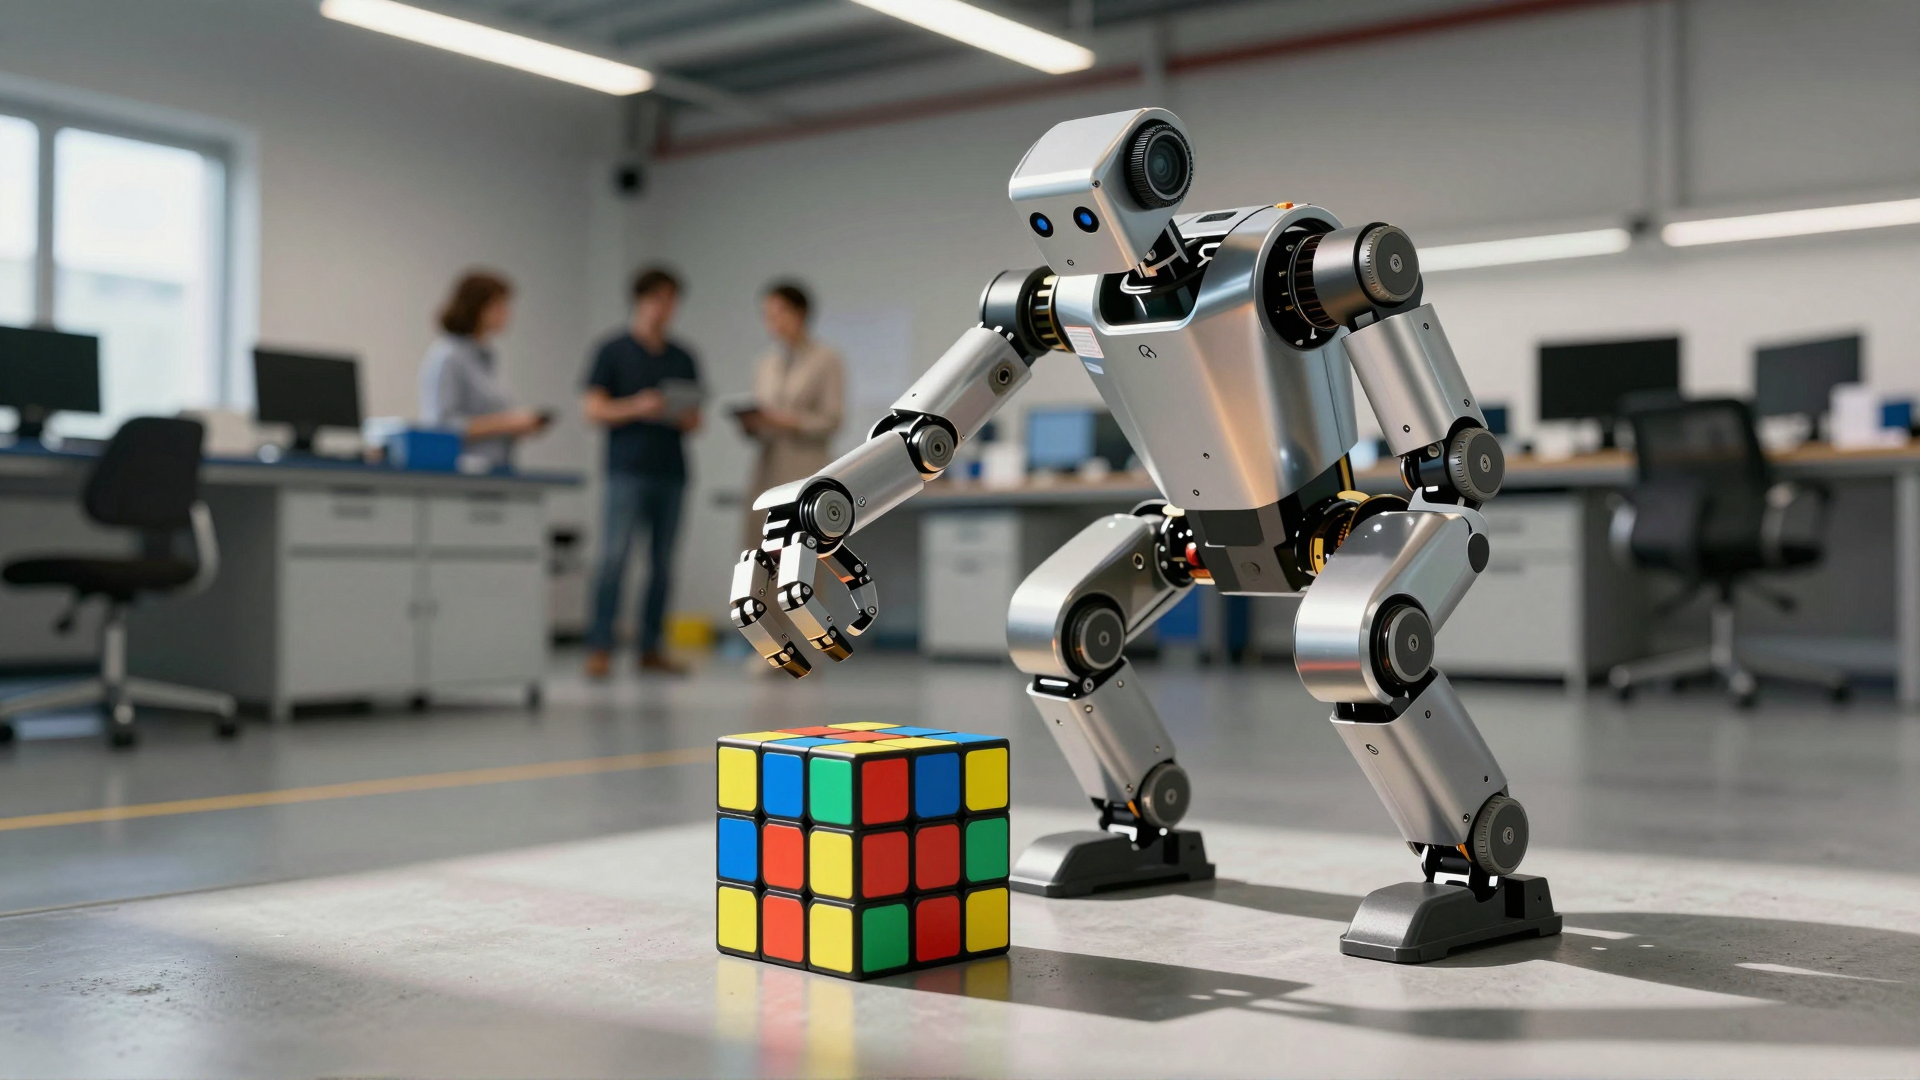
Un robot cuadrúpedo se planta ante un cubo de Rubik gigante. No tiene manos, ni pinzas, ni ningún accesorio especial: solo sus patas. Y aun así, empieza a girar las caras del puzle hasta resolverlo por completo. La escena, registrada por el laboratorio de sistemas robóticos de la ETH de Zúrich, resulta casi hipnótica, pero también plantea una pregunta incómoda: si las máquinas ya superan a los humanos en cálculo o en precisión industrial, ¿por qué les cuesta tanto algo tan cotidiano como manipular un objeto con todo el cuerpo?
Esa torpeza empieza a desvanecerse. El vídeo no es un truco aislado, sino una señal de un cambio más amplio en la robótica: máquinas que comienzan a coordinar visión, fuerza y movimiento en tiempo real, acercándose a una destreza que hasta hace poco parecía exclusivamente humana.
De la torpeza mecánica a la coordinación corporal
Durante décadas, la robótica industrial se construyó sobre una idea simple: entornos controlados y tareas repetitivas. Un brazo suelda el mismo punto miles de veces. Una pinza coloca la misma pieza en el mismo sitio. Todo funciona mientras nada cambie. Pero esa precisión se desmorona cuando el objeto se mueve, cuando el suelo es irregular o cuando hace falta usar todo el cuerpo para reaccionar.
El vídeo del laboratorio de la ETH de Zúrich rompe justamente con esa lógica. El robot cuadrúpedo no tiene un espacio preparado ni una secuencia fija. Debe mirar el cubo, decidir qué cara girar y ejecutar el movimiento con las patas. Cada giro altera el estado del puzle y exige recalcular la siguiente acción.
Lo más revelador no es que resuelva el cubo, sino cómo lo hace. El sistema anticipa el movimiento de un objeto y responde con todo el cuerpo en aproximadamente un segundo. Ese margen temporal, tan natural para una persona, representa un salto enorme para una máquina.
Aprender a reaccionar como un cuerpo, no como una máquina
El reto de coordinar visión, fuerza y movimiento en tiempo real ha llevado a nuevos marcos de aprendizaje. Uno de ellos es Reflex, un enfoque de tres etapas para el control reactivo de cuerpo completo en humanoides. En lugar de intentar enseñar todo a la vez, el sistema aprende capacidades por fases y luego las conecta mediante una representación compacta de la dinámica de los objetos.
Esa representación es la clave. Permite que el robot entienda hacia dónde se mueve una pelota o una taza sin necesidad de modelar cada detalle físico. Con esa información, el cuerpo decide cómo girar, agacharse o extender un brazo.
Los ejemplos cotidianos ilustran la dificultad: devolver una pelota de tenis, atrapar una taza que cae o esquivar un carrito en un pasillo. Son acciones que un humano ejecuta sin pensar, pero que durante años han desbordado a los robots.
Manos rápidas, músculos vivos y cuerpos que se adaptan
La destreza no solo depende del control. También importa el diseño físico. La mano robótica AthenaZero, presentada por el Robotics and AI Institute, apuesta por una arquitectura poco convencional. Sus dedos se accionan por tendones conectados a motores situados en el torso, lo que mantiene la mano ligera y rápida. Puede cerrarse en unos 80 milisegundos.
Esa velocidad no sacrifica la delicadeza. Gracias a sensores barométricos de alta precisión, la misma mano manipula un huevo sin romperlo o sujeta un martillo con firmeza. La combinación de fuerza, rapidez y sensibilidad apunta a una versatilidad que antes requería herramientas intercambiables.
En paralelo, otro grupo de la ETH de Zúrich explora un camino aún más radical: robots biohíbridos. Combinan músculo esquelético cultivado en laboratorio con un andamiaje blando impreso en 3D. El avance consiste en codiseñar el músculo y la estructura a la vez. El resultado alcanza hasta 11 veces más rango de movimiento que sistemas anteriores de volumen tisular comparable.
El debate de fondo: ¿por qué forma humana?
Todos estos avances alimentan una discusión recurrente en la industria: ¿por qué elegir robots bípedos de forma humana frente a ruedas, brazos de pórtico o plataformas cuadrúpedas especializadas? La pregunta no es trivial. Cada alternativa ofrece ventajas claras en coste, estabilidad o simplicidad.
En el Humanoids Summit de Seúl 2026, Michael Perry, de Persona AI, intentó ofrecer una justificación empresarial e ingenieril definitiva para el factor de forma humanoide. Su intervención refleja la presión del sector por demostrar que la apuesta no es solo una moda.
Los ejemplos anteriores dan sentido a esa defensa. La versatilidad corporal no es una curiosidad académica. Es una apuesta industrial con implicaciones para almacenes, fábricas y entornos domésticos. La pregunta ya no es si los robots pueden moverse con destreza casi humana, sino dónde y cuándo esa capacidad resultará realmente útil. Los próximos meses traerán respuestas.